
Übersicht
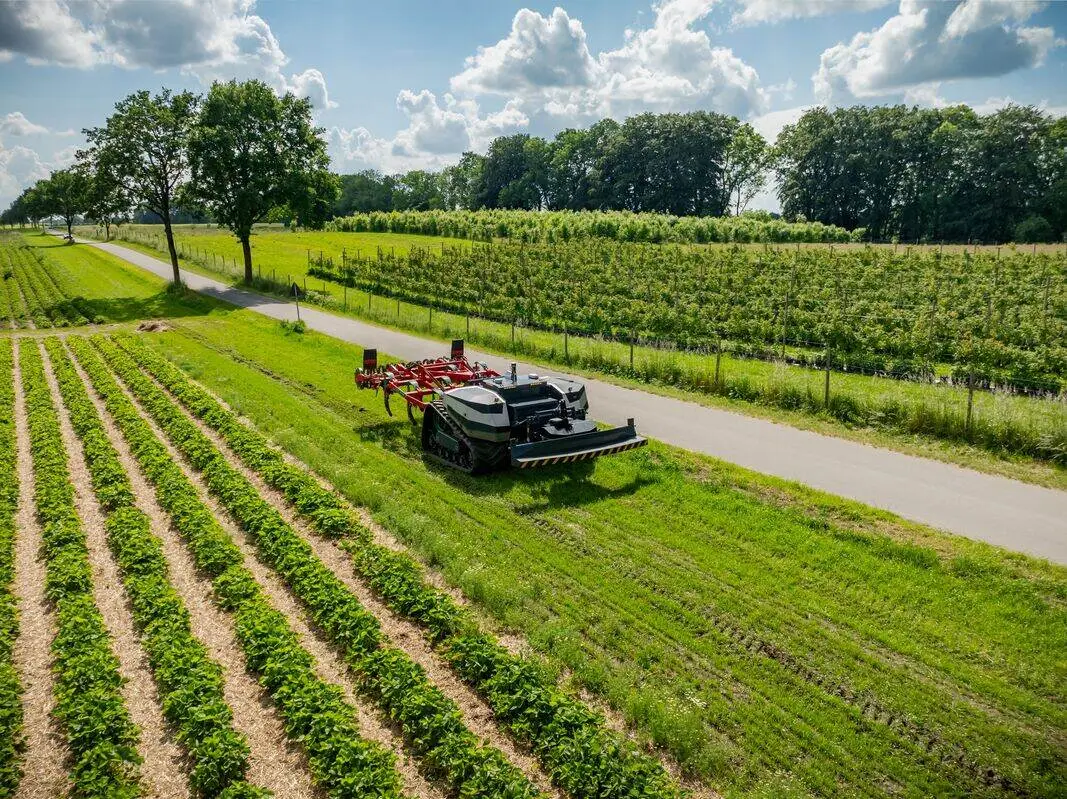
Die SOPHIA-Infrastruktur bietet die Möglichkeit, Mobilitätsalgorithmen zu testen und auszuwerten, die in einen Bodenroboter eingebettet sind. Mobilitätsalgorithmen betreffen die klassischen Robotik-Funktionalitäten Mapping, Lokalisierung, SLAM und Navigation. Der Bodenroboter ist mit einer Reihe von Sensoren ausgestattet, darunter eine Kamera, LiDAR, IMU und RTK-GPS für die Bewertung der Bodenwahrheit. Der Service läuft in drei Stufen ab. Zunächst werten wir den Algorithmus anhand repräsentativer Datensätze aus. Danach wird der Algorithmus in eine ROS2-Architektur integriert und mit der lokalen agrifoodTEF-Testinfrastruktur ausgewertet (verschiedene Bereiche sind möglich). Die Leistung verschiedener Attribute des Algorithmus wird anhand quantitativer und qualitativer Metriken bewertet. Benchmarking könnte als ergänzende Option vorgeschlagen werden, um die Leistung des vorgeschlagenen Algorithmus in Bezug auf den aktuellen Stand der Technik zu positionieren. Der letzte Schritt umfasst Feldtests unter realen Bedingungen an einem bestimmten Endbenutzer- oder Kundenstandort unter Verwendung des mobilen Living Labs, das aus einem mobilen Labor besteht, das vor Ort eingesetzt wird und zu Überwachungs- und Bewertungszwecken mit dem realen Roboter verbunden ist.
Mehr über den Service
Wie kann der Service Ihnen helfen?
Wie der Service geliefert wird
Service-Anpassung
-
National Institute for Research in Digital Science and Technology (INRIA)
| Website