
Przegląd
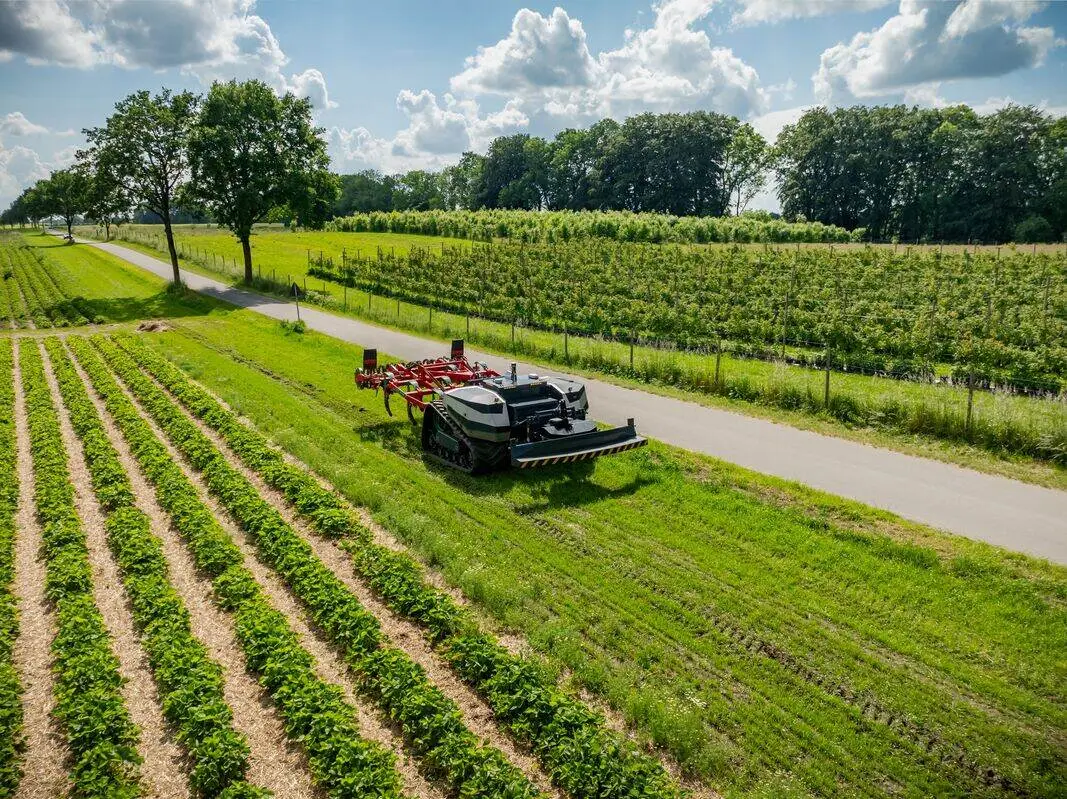
Infrastruktura SOPHIA umożliwia testowanie i ocenę algorytmów mobilności osadzonych w robotach naziemnych. Algorytmy mobilności dotyczą klasycznych funkcji robotyki mapowania, lokalizacji, SLAM i nawigacji. Robot naziemny jest wyposażony w szereg czujników, w tym kamerę, LiDAR, IMU i RTK-GPS do oceny prawdy naziemnej. Usługa przebiega w trzech etapach. Po pierwsze, oceniamy algorytm za pomocą reprezentatywnych zbiorów danych. Następnie algorytm jest zintegrowany z architekturą ROS2 i oceniany za pomocą lokalnej infrastruktury testowej agrifoodTEF (możliwe są różne obszary). Wydajność różnych atrybutów algorytmu ocenia się za pomocą mierników ilościowych i jakościowych. Analiza porównawcza mogłaby zostać zaproponowana jako opcja uzupełniająca w celu umiejscowienia wydajności proponowanego algorytmu w stosunku do aktualnego stanu wiedzy. Ostatni etap obejmuje badania terenowe w rzeczywistych warunkach u konkretnego użytkownika końcowego lub klienta przy użyciu mobilnego żywego laboratorium, które składa się z mobilnego laboratorium rozmieszczonego w terenie i podłączonego do prawdziwego robota do celów monitorowania i oceny.
Więcej o serwisie
W jaki sposób usługa może Ci pomóc?
W jaki sposób usługa zostanie dostarczona
Dostosowanie usługi
-
National Institute for Research in Digital Science and Technology (INRIA)
| Strona internetowa