
Aperçu
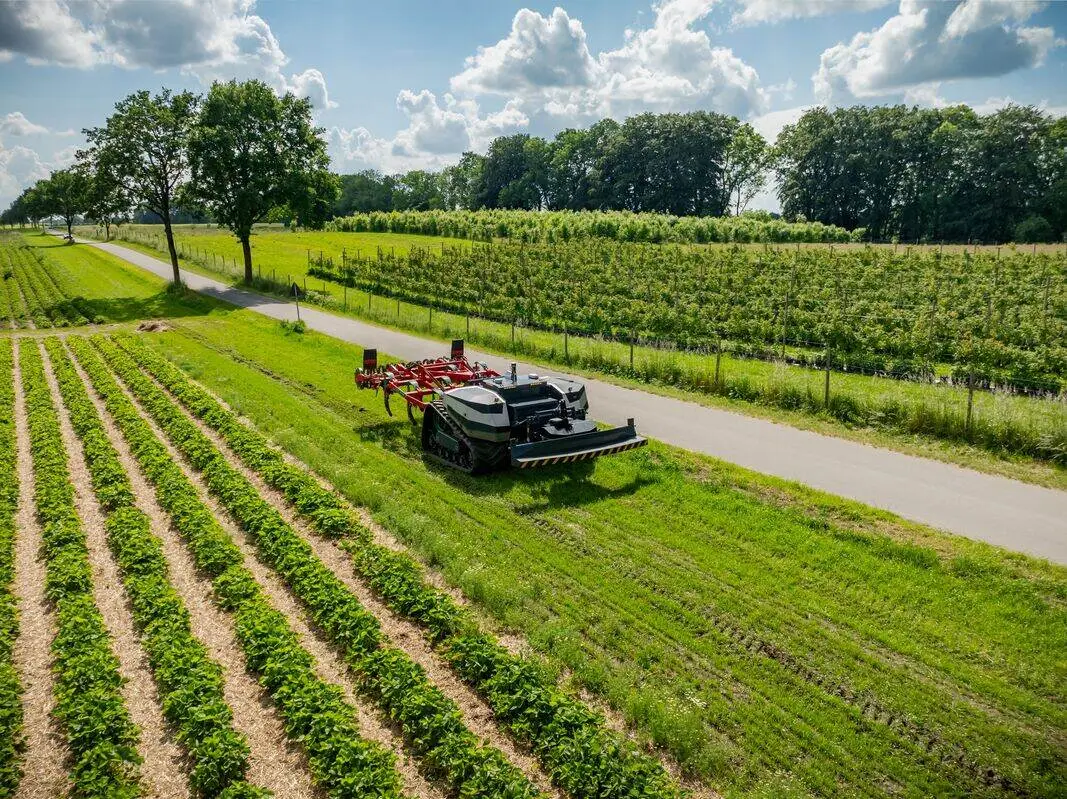
L'infrastructure SOPHIA permet de tester et d'évaluer des algorithmes de mobilité embarqués sur un robot au sol. Les algorithmes de mobilité concernent les fonctionnalités robotiques classiques de la cartographie, de la localisation, du SLAM et de la navigation. Le robot au sol est équipé d'une gamme de capteurs, y compris une caméra, LiDAR, IMU et RTK-GPS pour l'évaluation de la vérité au sol. Le service se déroule en trois étapes. Tout d'abord, nous évaluons l'algorithme à l'aide d'ensembles de données représentatifs. Après cela, l'algorithme est intégré dans une architecture ROS2 et évalué avec l'infrastructure de test locale AgrifoodTEF (diverses zones sont possibles). La performance des différents attributs de l'algorithme est évaluée à l'aide de mesures quantitatives et qualitatives. L’analyse comparative pourrait être proposée en tant qu’option complémentaire pour positionner les performances de l’algorithme proposé par rapport à l’état actuel de la technique. La dernière étape consiste à effectuer des essais sur le terrain en conditions réelles sur un site spécifique d’utilisateur final ou de client à l’aide du laboratoire mobile vivant, qui consiste en un laboratoire mobile déployé sur le terrain et connecté au robot réel à des fins de suivi et d’évaluation.
En savoir plus sur le service
Comment le service peut-il vous aider?
Comment le service sera fourni
Personnalisation du service
-
National Institute for Research in Digital Science and Technology (INRIA)
| Site web