
Översikt
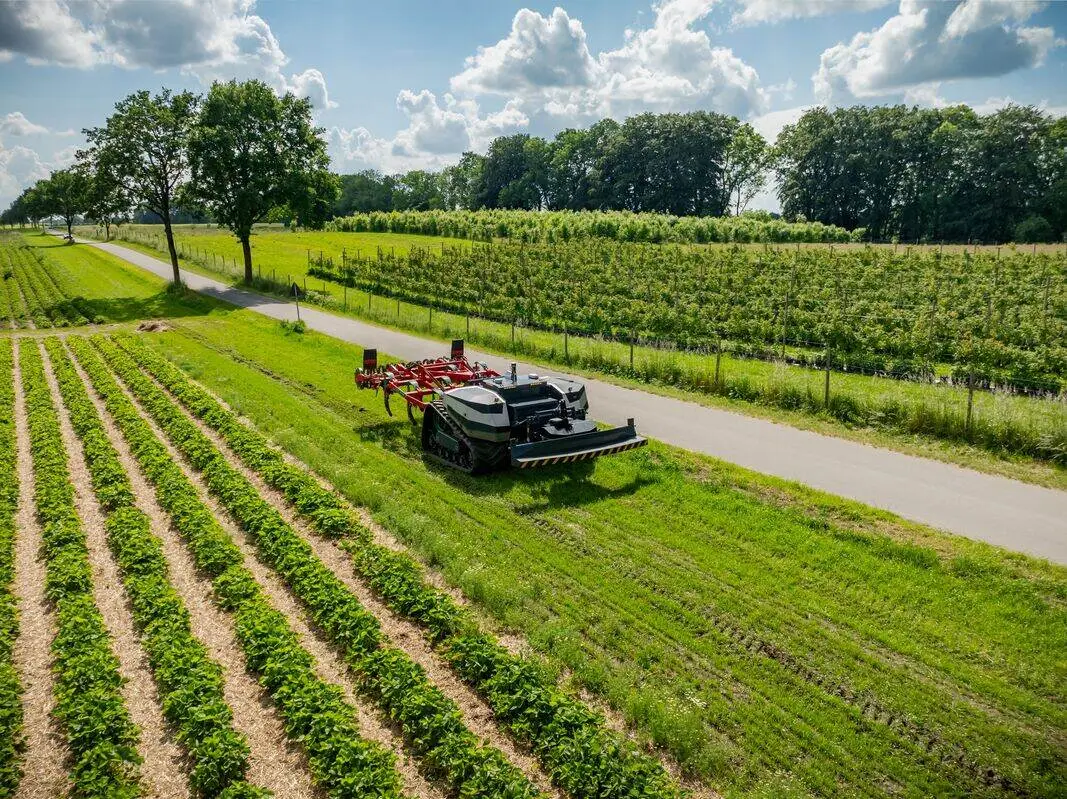
SOPHIA-infrastrukturen ger möjlighet att testa och utvärdera mobilitetsalgoritmer inbäddade på en markrobot. Mobilitetsalgoritmer rör de klassiska robotfunktionerna kartläggning, lokalisering, SLAM och navigering. Markroboten är utrustad med en rad sensorer, inklusive en kamera, LiDAR, IMU och RTK-GPS för marksanningsutvärdering. Tjänsten pågår i tre steg. För det första utvärderar vi algoritmen med hjälp av representativa dataset. Därefter integreras algoritmen i en ROS2-arkitektur och utvärderas med den lokala agrifoodTEF-testinfrastrukturen (olika områden är möjliga). Prestandan hos algoritmens olika attribut bedöms med hjälp av kvantitativa och kvalitativa mätvärden. Benchmarking skulle kunna föreslås som ett kompletterande alternativ för att placera den föreslagna algoritmens prestanda i förhållande till den aktuella tekniska nivån. Det sista steget innebär fälttester under verkliga förhållanden på en specifik slutanvändar- eller kundplats med hjälp av det mobila levande laboratoriet, som består av ett mobilt laboratorium som används på fältet och är anslutet till den verkliga roboten för övervakning och utvärdering.
Mer om tjänsten
Hur kan tjänsten hjälpa dig?
Hur tjänsten kommer att levereras
Anpassning av tjänster
-
National Institute for Research in Digital Science and Technology (INRIA)
| Webbplats