
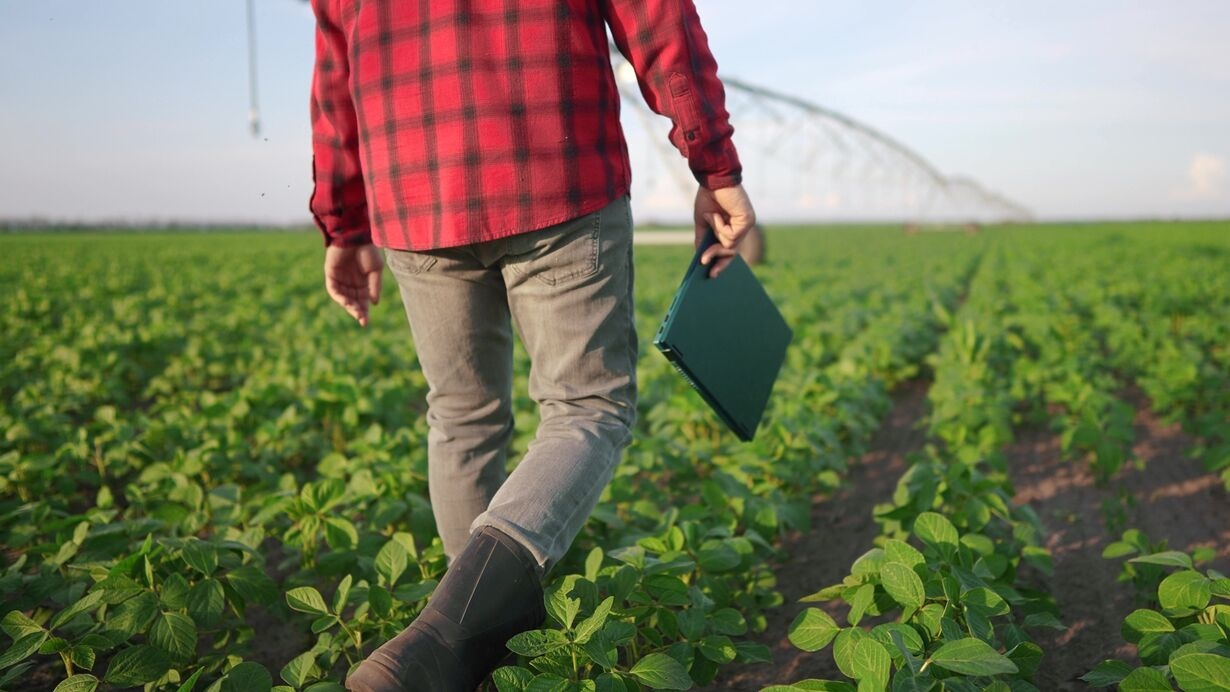
Overblik
Vi tilbyder praktisk ekspertise inden for validering af navigationsalgoritmer, der anvendes på fysiske jordbaserede robotter i landbrugsmiljøer. Tjenesten omfatter brug af teknikker til simultan lokalisering og kortlægning (SLAM) og terrænklassificering for at muliggøre nøjagtig autonom navigation. Robotter guides til at skelne mellem brugerdefinerede tilgængelige og ikke-tilgængelige zoner, hvilket hjælper med at forhindre skader på afgrøder og sikre overholdelse af sikre stier. Vores support fokuserer på test af det virkelige miljø, operationel validering og praktiske råd til forbedring af systemets ydeevne i marken.
Mere om tjenesten
Hvordan kan tjenesten hjælpe dig?
Denne service giver kunderne mulighed for at implementere jordbaserede robotter i aktive landbrugsmiljøer såsom afgrøder og husdyrbrug, hvilket sikrer, at robotter forbliver strengt inden for sikre, udpegede områder langt fra dyr og aldrig nærmer sig husdyr. Gennem validering og optimering i den virkelige verden forbedres robotterne, så de kan fungere autonomt, tilpasse sig komplekse terræner og udføre specifikke opgaver mere effektivt, hvilket fører til større produktivitet og miljøbeskyttelse.
Hvordan tjenesten vil blive leveret
Vi yder ekspertsupport til integration af navigationsalgoritmer med fysiske robotter udstyret med SLAM-systemer og kortlægningssensorer. Ved hjælp af Napoli Federico II-universitetets forskningsinfrastruktur styrer vi den virkelige verden i drivhuse, åbne marker og gårde. Test omfatter pilotevalueringer på stedet, hvor robotter er begrænset til dyrefrie områder for at garantere sikkerheden. Vi hjælper med at identificere og korrigere navigationsproblemer og giver løbende feedback for at forbedre robustheden og funktionaliteten i virkelige landbrugssammenhænge.
Tilpasning af tjenester
Tjenesten er meget tilpasselig. Vi anvender avancerede metoder til at tilpasse navigationsalgoritmer til specifikke afgrødetyper, mark- og landbrugslayout og strukturerede eller ustrukturerede miljøforhold. Brugere kan skræddersy definitionen af tilgængelige områder i henhold til landbrugspraksis eller afgrødebeskyttelseskrav, og tuningsparametre kan justeres baseret på arealstørrelse, terræntype og robotkapacitet for at forbedre navigationsnøjagtigheden.
Sektor
Agerbrug
Havebrug
Prøvningstype
Oplysninger
Design/dokumentation
Det fysiske system
Software- eller AI-model
Tjenesteydelsens art
Indsamling af prøvningsdata
Analyse af data
Forøgelse af data
Evaluering af ydeevne
Udførelse af test
Prøveopstilling
Leveringsland
Leveringsland:
Tjenesteyder(e):
-
Università degli Studi di Napoli (UNINA)
| Hjemmeside