
Overzicht
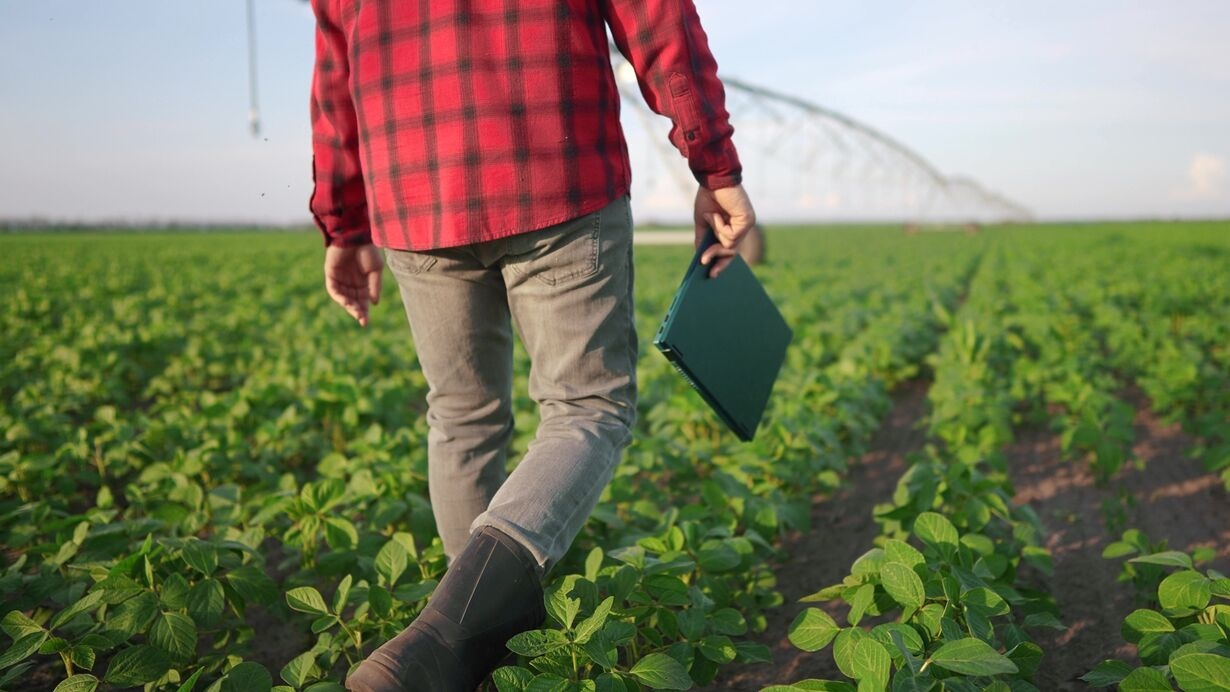
We bieden praktische expertise in het valideren van navigatiealgoritmen die worden ingezet op fysieke grondrobots in agrarische omgevingen. De dienst omvat het gebruik van Simultaneous Localisation and Mapping (SLAM)-technieken en terreinclassificatie om nauwkeurige autonome navigatie mogelijk te maken. Robots worden geleid om onderscheid te maken tussen door de gebruiker gedefinieerde toegankelijke en niet-toegankelijke zones, om schade aan gewassen te voorkomen en ervoor te zorgen dat veilige paden worden gevolgd. Onze ondersteuning richt zich op real-environment testing, operationele validatie en praktisch advies voor het verbeteren van systeemprestaties in het veld.
Meer over de service
Hoe kan de dienst u helpen?
Deze service stelt klanten in staat om grondrobots in te zetten in actieve landbouwomgevingen zoals gewasvelden en veehouderijen, zodat robots strikt binnen veilige, aangewezen gebieden ver van dieren blijven en nooit vee benaderen. Door real-world validatie en optimalisatie worden robots verbeterd om autonoom te werken, zich aan te passen aan complexe terreinen en specifieke taken effectiever uit te voeren, wat leidt tot een grotere productiviteit en milieubescherming.
Hoe de dienst zal worden geleverd
Wij bieden deskundige ondersteuning bij de integratie van navigatiealgoritmen met fysieke robots die zijn uitgerust met SLAM-systemen en mappingsensoren. Met behulp van de onderzoeksinfrastructuur van de Universiteit van Napels Federico II begeleiden we real-world implementaties in kassen, open velden en boerderijen. Testen omvat pilotevaluaties ter plaatse, waarbij robots worden beperkt tot diervrije gebieden om de veiligheid te waarborgen. We helpen bij het identificeren en corrigeren van navigatieproblemen en geven continue feedback om de robuustheid en functionaliteit in echte agrarische contexten te verbeteren.
Service maatwerk
De service is zeer aanpasbaar. We gebruiken geavanceerde methoden om navigatiealgoritmen aan te passen aan specifieke gewastypen, veld- en boerderijlay-outs en gestructureerde of ongestructureerde omgevingsomstandigheden. Gebruikers kunnen de definitie van toegankelijke gebieden aanpassen aan landbouwpraktijken of gewasbeschermingsvereisten, en afstemmingsparameters kunnen worden aangepast op basis van gebiedsgrootte, terreintype en robotmogelijkheden om de navigatienauwkeurigheid te verbeteren.
Sector
Akkerbouw
Tuinbouw
Testtype
Gegevens
Ontwerp/documentatie
Fysiek systeem
Software- of AI-model
Soort dienst
Verzameling van testgegevens
Gegevensanalyse
Toevoeging van gegevens
Prestatie-evaluatie
Uitvoering van de test
Testopstelling
Land van levering
Land van levering:
Dienstverlener(s):
-
Università degli Studi di Napoli (UNINA)
| Website