
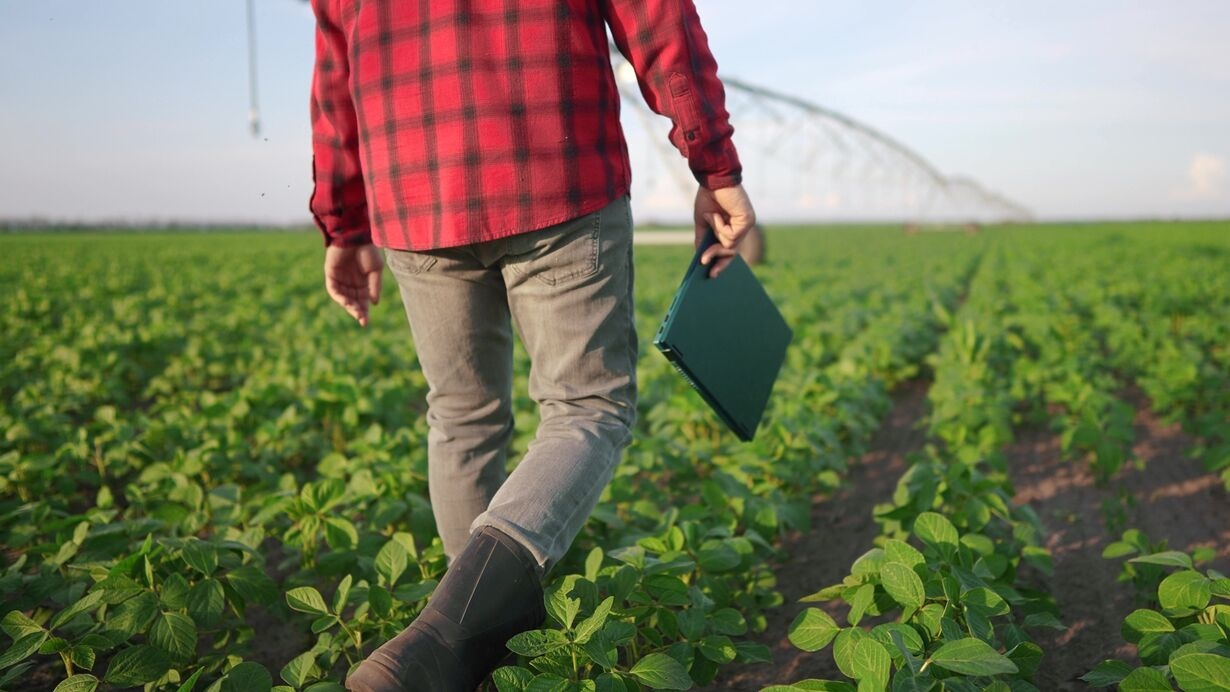
Vista general
Ofrecemos experiencia práctica en la validación de algoritmos de navegación desplegados en robots físicos terrestres en entornos agrícolas. El servicio incluye el uso de técnicas de localización y mapeo simultáneo (SLAM) y clasificación del terreno para permitir una navegación autónoma precisa. Los robots se guían para distinguir entre zonas accesibles y no accesibles definidas por el usuario, lo que ayuda a prevenir daños a los cultivos y garantiza la adherencia a caminos seguros. Nuestro apoyo se centra en pruebas de entorno real, validación operativa y consejos prácticos para mejorar el rendimiento del sistema en el campo.
Más sobre el servicio
¿Cómo puede ayudarle el servicio?
Este servicio permite a los clientes desplegar robots terrestres en entornos agrícolas activos, como campos de cultivo y granjas ganaderas, asegurando que los robots permanezcan estrictamente dentro de áreas seguras y designadas lejos de los animales y nunca se acerquen al ganado. A través de la validación y optimización del mundo real, los robots se mejoran para operar de forma autónoma, adaptarse a terrenos complejos y realizar tareas específicas de manera más efectiva, lo que lleva a una mayor productividad y protección del medio ambiente.
Cómo se entregará el servicio
Proporcionamos soporte experto para integrar algoritmos de navegación con robots físicos equipados con sistemas SLAM y sensores de mapeo. Utilizando la infraestructura de investigación de la Universidad de Nápoles Federico II, guiamos los despliegues en el mundo real en invernaderos, campos abiertos y granjas. Las pruebas incluyen evaluaciones piloto in situ, donde los robots están restringidos a áreas libres de animales para garantizar la seguridad. Ayudamos a identificar y corregir problemas de navegación y proporcionamos retroalimentación continua para mejorar la robustez y la funcionalidad en contextos agrícolas reales.
Personalización del servicio
El servicio es altamente personalizable. Empleamos metodologías avanzadas para adaptar los algoritmos de navegación a tipos de cultivos específicos, diseños de campos y granjas, y condiciones ambientales estructuradas o no estructuradas. Los usuarios pueden adaptar la definición de áreas accesibles de acuerdo con las prácticas agrícolas o los requisitos de protección de cultivos, y los parámetros de ajuste se pueden ajustar en función del tamaño del área, el tipo de terreno y las capacidades del robot para mejorar la precisión de la navegación.
Sector
Cultivos herbáceos
Horticultura
Tipo de ensayo
Datos
Diseño / Documentación
Sistema físico
Software o modelo de IA
Tipo de servicio
Recopilación de datos de ensayo
Análisis de datos
Aumento de datos
Evaluación del rendimiento
Ejecución de pruebas
Configuración de la prueba
País de entrega
País de entrega:
Prestador(es) de servicios:
-
Università degli Studi di Napoli (UNINA)
| Sitio web