
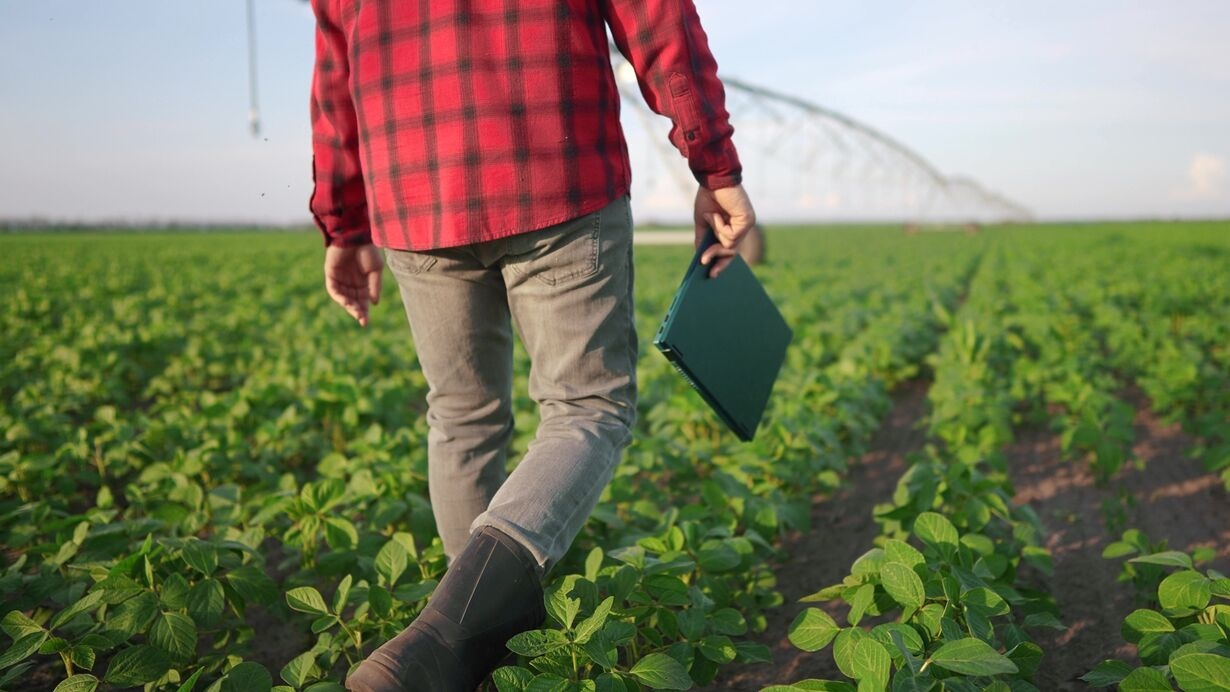
Übersicht
Wir bieten praktisches Know-how bei der Validierung von Navigationsalgorithmen, die auf physischen Bodenrobotern in landwirtschaftlichen Umgebungen eingesetzt werden. Der Service umfasst die Verwendung von Simultaneous Localisation and Mapping (SLAM) Techniken und Geländeklassifizierung, um eine genaue autonome Navigation zu ermöglichen. Roboter werden geführt, um zwischen benutzerdefinierten zugänglichen und nicht zugänglichen Zonen zu unterscheiden, um Schäden an Pflanzen zu vermeiden und die Einhaltung sicherer Pfade zu gewährleisten. Unser Support konzentriert sich auf Real-Environment-Tests, operative Validierung und praktische Ratschläge zur Verbesserung der Systemleistung vor Ort.
Mehr über den Service
Wie kann der Service Ihnen helfen?
Dieser Service ermöglicht es Kunden, Bodenroboter in aktiven landwirtschaftlichen Umgebungen wie Feldfrüchten und Viehzuchtbetrieben einzusetzen, um sicherzustellen, dass Roboter strikt in sicheren, ausgewiesenen Bereichen fernab von Tieren bleiben und sich niemals dem Vieh nähern. Durch die Validierung und Optimierung in der Praxis können Roboter autonom arbeiten, sich an komplexe Gelände anpassen und spezifische Aufgaben effektiver ausführen, was zu mehr Produktivität und Umweltschutz führt.
Wie der Service geliefert wird
Wir bieten kompetente Unterstützung bei der Integration von Navigationsalgorithmen mit physischen Robotern, die mit SLAM-Systemen und Mapping-Sensoren ausgestattet sind. Anhand der Forschungsinfrastruktur der Universität Neapel Federico II leiten wir den realen Einsatz in Gewächshäusern, offenen Feldern und landwirtschaftlichen Betrieben. Die Tests umfassen Vor-Ort-Pilotbewertungen, bei denen Roboter auf tierfreie Bereiche beschränkt sind, um die Sicherheit zu gewährleisten. Wir helfen bei der Identifizierung und Korrektur von Navigationsproblemen und geben kontinuierliches Feedback, um die Robustheit und Funktionalität in realen landwirtschaftlichen Kontexten zu verbessern.
Service-Anpassung
Der Service ist sehr anpassbar. Wir verwenden fortschrittliche Methoden, um Navigationsalgorithmen an bestimmte Pflanzenarten, Feld- und Farmlayouts sowie strukturierte oder unstrukturierte Umgebungsbedingungen anzupassen. Benutzer können die Definition zugänglicher Gebiete an landwirtschaftliche Praktiken oder Pflanzenschutzanforderungen anpassen, und die Abstimmungsparameter können basierend auf Flächengröße, Geländetyp und Roboterfunktionen angepasst werden, um die Navigationsgenauigkeit zu verbessern.
Sektor
Ackerbau
Gartenbau
Prüfart
Daten
Design / Dokumentation
Physikalisches System
Software- oder KI-Modell
Art der Dienstleistung
Erhebung von Testdaten
Datenanalyse
Datenvergrößerung
Leistungsbewertung
Testdurchführung
Testaufbau
Lieferland
Lieferland:
Dienstleister:
-
Università degli Studi di Napoli (UNINA)
| Website