
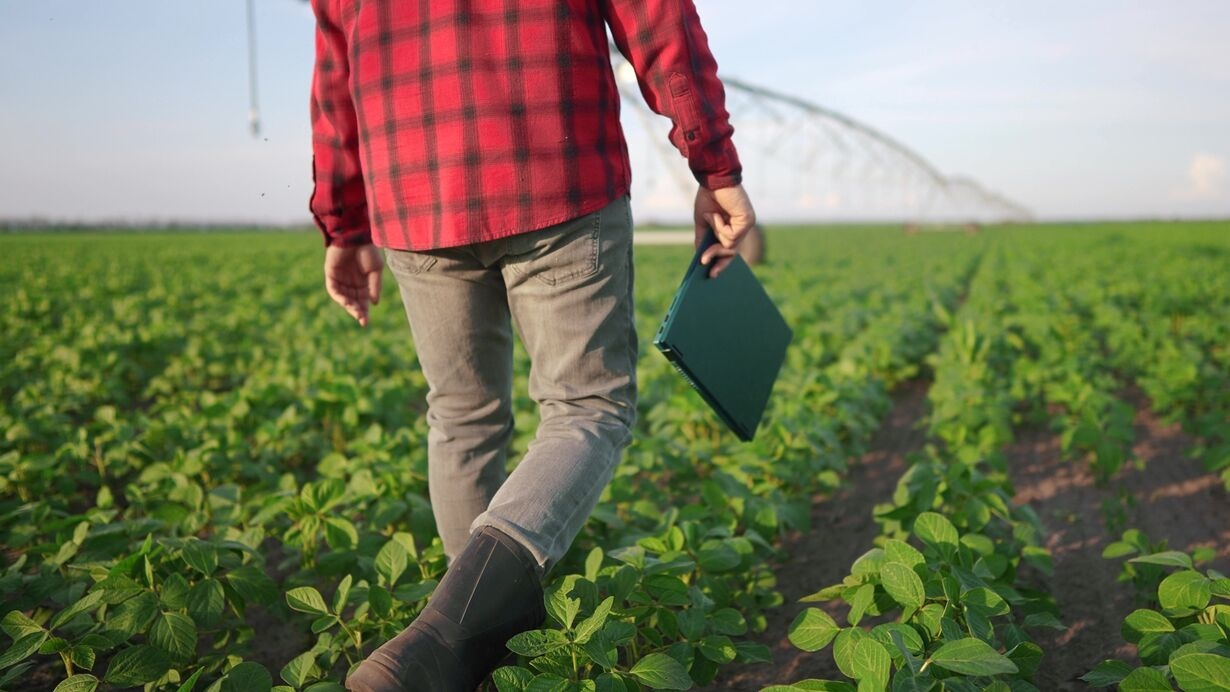
Aperçu
Nous offrons une expertise pratique dans la validation d'algorithmes de navigation déployés sur des robots physiques au sol dans des environnements agricoles. Le service comprend l'utilisation de techniques de localisation et de cartographie simultanées (SLAM) et de classification du terrain pour permettre une navigation autonome précise. Les robots sont guidés pour faire la distinction entre les zones accessibles et non accessibles définies par l'utilisateur, ce qui aide à prévenir les dommages aux cultures et à garantir l'adhésion à des chemins sûrs. Notre soutien se concentre sur les tests en environnement réel, la validation opérationnelle et les conseils pratiques pour améliorer les performances du système sur le terrain.
En savoir plus sur le service
Comment le service peut-il vous aider?
Ce service permet aux clients de déployer des robots terrestres dans des environnements agricoles actifs tels que les champs et les fermes d'élevage, en veillant à ce que les robots restent strictement dans des zones sûres et désignées loin des animaux et ne s'approchent jamais du bétail. Grâce à la validation et à l'optimisation du monde réel, les robots sont améliorés pour fonctionner de manière autonome, s'adapter à des terrains complexes et effectuer des tâches spécifiques plus efficacement, ce qui améliore la productivité et la protection de l'environnement.
Comment le service sera fourni
Nous fournissons un support expert pour l'intégration d'algorithmes de navigation avec des robots physiques équipés de systèmes SLAM et de capteurs de cartographie. En utilisant l’infrastructure de recherche de l’université de Naples Federico II, nous guidons les déploiements réels dans les serres, les champs ouverts et les exploitations agricoles. Les tests comprennent des évaluations pilotes sur site, où les robots sont limités à des zones sans animaux pour assurer la sécurité. Nous aidons à identifier et à corriger les problèmes de navigation et fournissons une rétroaction continue pour améliorer la robustesse et la fonctionnalité dans des contextes agricoles réels.
Personnalisation du service
Le service est hautement personnalisable. Nous utilisons des méthodologies avancées pour adapter les algorithmes de navigation à des types de cultures spécifiques, à des configurations de champs et de fermes et à des conditions environnementales structurées ou non structurées. Les utilisateurs peuvent adapter la définition des zones accessibles en fonction des pratiques agricoles ou des exigences de protection des cultures, et les paramètres de réglage peuvent être ajustés en fonction de la taille de la zone, du type de terrain et des capacités du robot pour améliorer la précision de la navigation.
Secteur
Agriculture arable
Horticulture
Type d'essai
Données
Conception / Documentation
Système physique
Logiciel ou modèle d'IA
Type de service
Collecte des données d'essai
Analyse des données
Augmentation des données
Évaluation des performances
Exécution du test
Configuration du test
Pays de livraison
Pays de livraison:
Prestataire(s) de services:
-
Università degli Studi di Napoli (UNINA)
| Site web