
Beskrivelse
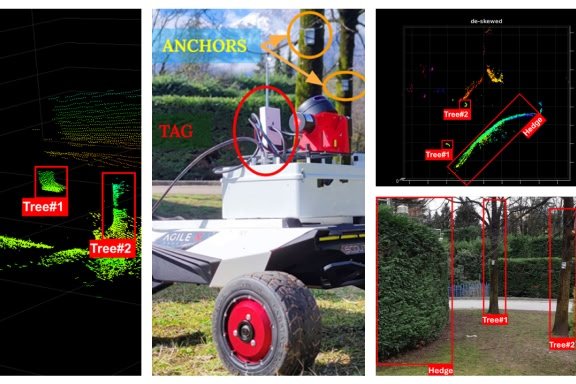
Ved at adressere begrænsningerne ved traditionelle tilgange, der er afhængige af menneskelig overvågning, integrerer FBK AgriRobot omkostningseffektiv lidar, stereosyn og radiofrekvensbaseret kommunikation (RF) for at hjælpe robotter med at navigere uden avanceret netværksinfrastruktur.
Projektet fokuserer på at øge mobiliteten og gøre det muligt for robotter at udføre præcisionsopgaver såsom afgrøde- og ukrudtshåndtering, overvågning og anerkendelse. Kernefokus er at udvikle et robust og meget præcist lokaliserings- og navigationssystem til autonome landbrugsrobotter, der kan fungere effektivt i store, ustrukturerede udendørs omgivelser. Et centralt element i denne indsats er anvendelsen af 3D-kortlægning med høj præcision, som giver en detaljeret karakterisering af landbrugsjord. Disse 3D-punktskydata er afgørende for at forstå de forskellige topografier og plantefordelinger på tværs af gården, hvilket letter mere præcis navigation og opgaveudførelse af robotter. Det muliggør også en mere effektiv ressourceallokering og målrettede interventioner, der sikrer bedre udbyttestyring og reducerer affald.
Hele løsningen opererer på kanten og leverer databehandling i realtid for at understøtte problemfri robotnavigation og beslutningstagning i landbrugsscenarier i den virkelige verden.