
Beschrijving
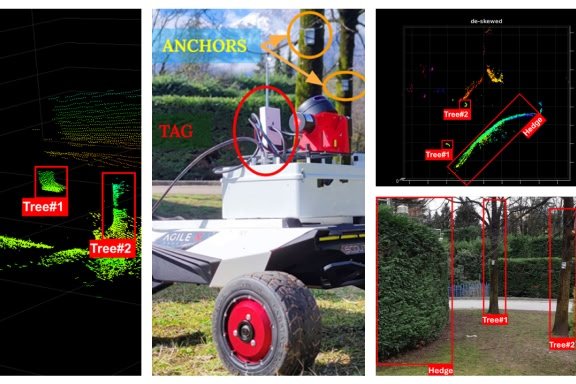
Om de beperkingen aan te pakken van traditionele benaderingen die afhankelijk zijn van menselijk toezicht, integreert FBK AgriRobot kosteneffectieve lidar, stereovisie en op Radio Frequency (RF) gebaseerde communicatie om robots te helpen navigeren zonder high-end netwerkinfrastructuur.
Het project richt zich op het verbeteren van de mobiliteit en het mogelijk maken van robots om precisietaken uit te voeren, zoals gewas- en onkruidbeheer, monitoring en herkenning. De kernfocus is het ontwikkelen van een robuust en zeer nauwkeurig lokalisatie- en navigatiesysteem voor autonome landbouwrobots, dat efficiënt kan werken in grote, ongestructureerde buitenomgevingen. Een belangrijk onderdeel van deze inspanning is het gebruik van 3D-high-precision mapping, die een gedetailleerde karakterisering van landbouwgrond biedt. Deze 3D-puntwolkgegevens zijn van cruciaal belang voor het begrijpen van de verschillende topografieën en plantverdelingen in de boerderij, waardoor nauwkeurigere navigatie en taakuitvoering door robots mogelijk wordt. Het maakt ook een efficiëntere toewijzing van middelen en gerichte interventies mogelijk, waardoor een beter opbrengstbeheer wordt gewaarborgd en afval wordt verminderd.
De volledige oplossing werkt aan de rand en biedt real-time gegevensverwerking om naadloze robotnavigatie en besluitvorming in realistische landbouwscenario's te ondersteunen.