
Descripción
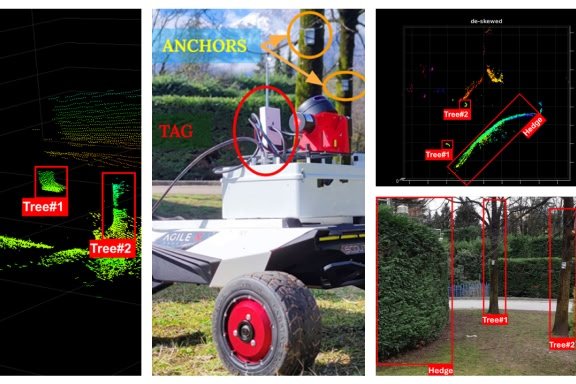
Abordando las limitaciones de los enfoques tradicionales que dependen de la supervisión humana, FBK AgriRobot integra lidar rentable, visión estéreo y comunicación basada en radiofrecuencia (RF) para ayudar a los robots a navegar sin infraestructura de red de alta gama.
El proyecto se centra en mejorar la movilidad y permitir que los robots realicen tareas de precisión como el manejo de cultivos y malezas, el monitoreo y el reconocimiento. El objetivo principal es desarrollar un sistema de localización y navegación robusto y altamente preciso para robots agrícolas autónomos, capaz de operar de manera eficiente en entornos exteriores grandes y no estructurados. Un componente clave de este esfuerzo es el uso de la cartografía 3D de alta precisión, que proporciona una caracterización detallada de las tierras agrícolas. Estos datos de nube de puntos 3D son críticos para comprender las diferentes topografías y distribuciones de plantas en toda la granja, lo que facilita una navegación y ejecución de tareas más precisas por parte de los robots. También permite una asignación de recursos más eficiente e intervenciones específicas, garantizando una mejor gestión del rendimiento y reduciendo los residuos.
Toda la solución opera en el borde, proporcionando procesamiento de datos en tiempo real para apoyar la navegación y la toma de decisiones de robots sin fisuras en escenarios agrícolas del mundo real.