Description
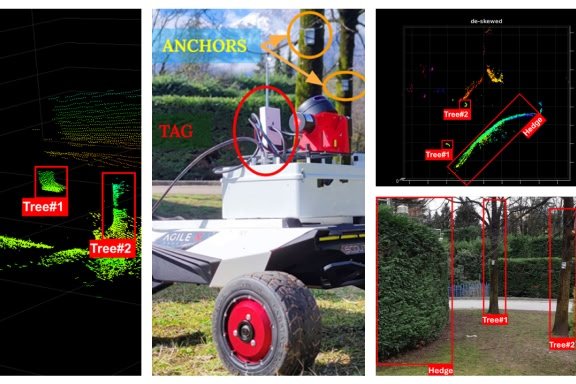
Remédiant aux limites des approches traditionnelles qui reposent sur la supervision humaine, FBK AgriRobot intègre le lidar rentable, la vision stéréo et la communication basée sur les radiofréquences (RF) pour aider les robots à naviguer sans infrastructure réseau haut de gamme.
Le projet vise à améliorer la mobilité et à permettre aux robots d'effectuer des tâches de précision telles que la gestion des cultures et des mauvaises herbes, la surveillance et la reconnaissance. L'objectif principal est de développer un système de localisation et de navigation robuste et très précis pour les robots agricoles autonomes, capables de fonctionner efficacement dans de grands environnements extérieurs non structurés. Un élément clé de cet effort est l'utilisation de la cartographie 3D de haute précision, qui fournit une caractérisation détaillée des terres agricoles. Ces données de nuage de points 3D sont essentielles pour comprendre les différentes topographies et distributions de plantes à travers la ferme, ce qui facilite une navigation plus précise et l'exécution des tâches par les robots. Il permet également une allocation plus efficace des ressources et des interventions ciblées, garantissant une meilleure gestion des rendements et réduisant les déchets.
L'ensemble de la solution fonctionne à la périphérie, fournissant un traitement des données en temps réel pour prendre en charge la navigation et la prise de décision transparentes des robots dans des scénarios agricoles réels.