
Descrizione
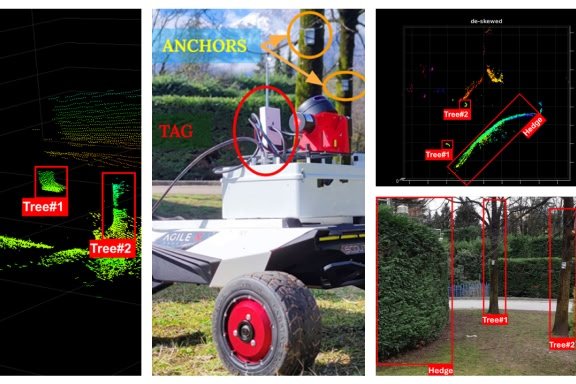
Affrontando i limiti degli approcci tradizionali che si basano sulla supervisione umana, FBK AgriRobot integra Lidar, visione stereo e comunicazione basata su radiofrequenza (RF) per aiutare i robot a navigare senza infrastrutture di rete di fascia alta.
Il progetto si concentra sul miglioramento della mobilità e sull'abilitazione dei robot a svolgere attività di precisione come la gestione delle colture e delle erbe infestanti, il monitoraggio e il riconoscimento. L'obiettivo principale è quello di sviluppare un sistema di localizzazione e navigazione robusto e altamente accurato per robot agricoli autonomi, in grado di operare in modo efficiente in ambienti esterni grandi e non strutturati. Una componente chiave di questo sforzo è l'uso di una mappatura 3D ad alta precisione, che fornisce una caratterizzazione dettagliata dei terreni agricoli. Questi dati della nuvola di punti 3D sono fondamentali per comprendere le diverse topografie e distribuzioni degli impianti in tutta la fattoria, facilitando una navigazione più accurata e l'esecuzione delle attività da parte dei robot. Consente inoltre un'assegnazione più efficiente delle risorse e interventi mirati, garantendo una migliore gestione della resa e riducendo gli sprechi.
L'intera soluzione opera all'edge, fornendo l'elaborazione dei dati in tempo reale per supportare la navigazione e il processo decisionale dei robot senza soluzione di continuità in scenari agricoli reali.