
Beschreibung
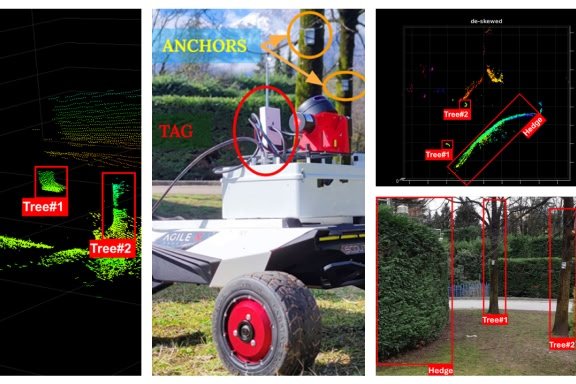
Um die Grenzen traditioneller Ansätze, die auf menschlicher Aufsicht beruhen, zu überwinden, integriert FBK AgriRobot kostengünstige Lidar-, Stereo-Vision- und Radiofrequenz (RF)-basierte Kommunikation, um Roboter bei der Navigation ohne High-End-Netzwerkinfrastruktur zu unterstützen.
Das Projekt konzentriert sich auf die Verbesserung der Mobilität und ermöglicht es Robotern, Präzisionsaufgaben wie Ernte- und Unkrautmanagement, Überwachung und Erkennung auszuführen. Im Mittelpunkt steht die Entwicklung eines robusten und hochgenauen Lokalisierungs- und Navigationssystems für autonome Agrarroboter, das in großen, unstrukturierten Außenumgebungen effizient arbeiten kann. Ein wesentlicher Bestandteil dieser Bemühungen ist der Einsatz von 3D-Hochpräzisionskartierungen, die eine detaillierte Charakterisierung landwirtschaftlicher Flächen ermöglichen. Diese 3D-Punktwolkendaten sind entscheidend für das Verständnis der unterschiedlichen Topographien und Pflanzenverteilungen in der gesamten Farm und erleichtern eine genauere Navigation und Aufgabenausführung durch Roboter. Es ermöglicht auch eine effizientere Ressourcenallokation und gezielte Interventionen, um ein besseres Ertragsmanagement zu gewährleisten und Abfälle zu reduzieren.
Die gesamte Lösung arbeitet am Rande und bietet Echtzeit-Datenverarbeitung, um eine nahtlose Roboternavigation und Entscheidungsfindung in realen Landwirtschaftsszenarien zu unterstützen.