
Opis
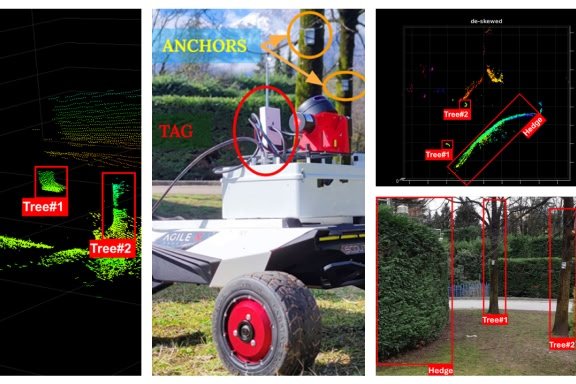
Wychodząc naprzeciw ograniczeniom tradycyjnych podejść, które opierają się na nadzorze człowieka, FBK AgriRobot integruje opłacalną komunikację lidarową, stereowizyjną i opartą na częstotliwości radiowej (RF), aby pomóc robotom w nawigacji bez zaawansowanej infrastruktury sieciowej.
Projekt koncentruje się na zwiększeniu mobilności i umożliwieniu robotom wykonywania precyzyjnych zadań, takich jak zarządzanie uprawami i chwastami, monitorowanie i rozpoznawanie. Głównym celem jest opracowanie solidnego i bardzo dokładnego systemu lokalizacji i nawigacji dla autonomicznych robotów rolniczych, zdolnych do wydajnej pracy w dużych, nieustrukturyzowanych warunkach zewnętrznych. Kluczowym elementem tego wysiłku jest zastosowanie precyzyjnego mapowania 3D, które zapewnia szczegółową charakterystykę gruntów rolnych. Te dane z chmury punktów 3D mają kluczowe znaczenie dla zrozumienia różnych topografii i dystrybucji roślin w gospodarstwie, ułatwiając dokładniejszą nawigację i wykonywanie zadań przez roboty. Umożliwia również bardziej efektywną alokację zasobów i ukierunkowane interwencje, zapewniając lepsze zarządzanie plonami i ograniczając ilość odpadów.
Całe rozwiązanie działa na krawędzi, zapewniając przetwarzanie danych w czasie rzeczywistym, aby wspierać płynną nawigację robotów i podejmowanie decyzji w rzeczywistych scenariuszach rolnictwa.