Voorziening van een virtuele speeltuin voor robots

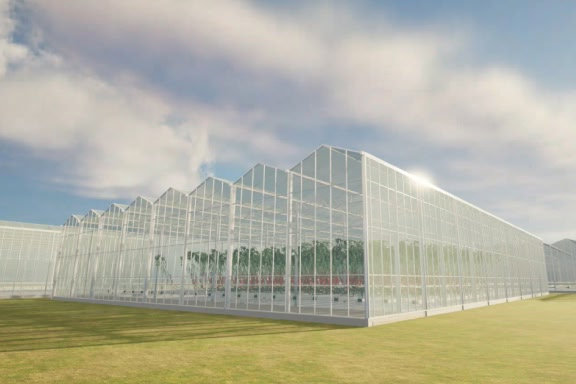
Een fotorealistische virtuele kas met ROS2-integratie (Nvidia IsaacSIM), die rigoureus testen en evalueren van AI-detectiealgoritmen en complete roboticasystemen mogelijk maakt door middel van simulatie en synthetische gegevens.

Neem contact op met de dienstverlener
Voorziening van een virtuele speeltuin voor robots

Overzicht

De dienst biedt een geavanceerde Virtual Greenhouse Simulation Service – een fotorealistische digitale omgeving die is ontworpen om de ontwikkeling en het testen van robotica voor kastoepassingen te versnellen. Deze configureerbare virtuele kas repliceert reële omstandigheden, waaronder grootte, verlichting (zowel natuurlijke als aanvullende) en rijafstand, waardoor klanten simulaties kunnen aanpassen aan hun specifieke gewasproductieopstellingen.

De implementatie richt zich op bestaande gewasmodellen, waarbij realistische plantparameters worden gecombineerd met nauwkeurige fysieke interacties. Hierdoor kunnen robotmodellen worden getest in scenario's zoals oogsten en ontbladeren zonder de kosten of risico's die gepaard gaan met fysieke proeven. Integratie met ROS2 maakt het mogelijk om AI-detectiesystemen en complete robotworkflows binnen de simulatie naadloos te testen. 

Meer over de service

Hoe kan de dienst u helpen?

Om een detectienetwerk te trainen en te testen, is een grote geannoteerde dataset met hoge variabiliteit vereist. Met behulp van de virtuele omgeving is het eenvoudig om verschillende omstandigheden te creëren om fotorealistische synthetische gegevens te genereren om AI-detectienetwerken te trainen of te testen. Door de robot van de klant in de omgeving op te nemen, wordt het bovendien mogelijk om onbeperkte testherhalingen uit te voeren in de kas — iets dat niet haalbaar is in realistische scenario's, waarbij bijvoorbeeld een bepaald fruit slechts één keer kan worden geoogst. Door deze virtuele kas te gebruiken, kunnen klanten de ontwikkelingstijd verkorten, de robotprestaties verbeteren en veilig experimenteren met gewasbeheerstrategieën - waardoor efficiëntie en innovatie in landbouw met gecontroleerde omgeving mogelijk worden.

Hoe de dienst zal worden geleverd

De dienst opereert in een volledig digitale omgeving, waardoor deze onafhankelijk is van elke fysieke locatie. Het resultaat van de tests is afhankelijk van de eisen van de klant en moet daarom vooraf worden besproken. Het resultaat kan bestaan uit een geannoteerde dataset, prestatie-evaluatie van een AI-detectienetwerk of prestaties van een robot in de kas.

Service maatwerk

De virtuele testomgeving bestaat uit standaard configureerbare elementen. Daarom zijn er voldoende mogelijkheden voor klanten om de omgeving volgens de vereiste situatie te ontwerpen. Aangezien de omgeving standaard niet alle robots omvat, moeten de robots van klanten worden geïmplementeerd als het nodig is om de interactie van de robots in de omgeving zelf te testen.
Sector
Broeikas
Tuinbouw
Testtype
Gegevens
Software- of AI-model
Overige
Soort dienst
AI-modeltraining
Verzameling van testgegevens
Toevoeging van gegevens
Prestatie-evaluatie
Verstrekking van datasets
Testontwerp
Uitvoering van de test
Testopstelling
Land van levering
Land van levering: Nederland
Op afstand Op afstand
Dienstverlener(s):
  • Wageningen University WR
    Nederland
    | Website

Neem contact met ons op

Vul het onderstaande formulier in om contact op te nemen met de dienstverlener

Als u klaar bent om deze dienst aan te vragen of als u meer informatie nodig hebt voordat u een beslissing neemt, aarzel dan niet om contact op te nemen met de dienstverlener.

Zij zullen u helpen met uw aanvraag.

Your phone number
How would you like to access this service?
I have read and I agree with the AgrifoodTEF Privacy Policy